
АУРИГА НАВИС — автономная навигация БПЛА
АУРИГА НАВИС — аппаратно-программный комплекс автономной навигации беспилотников без GPS и ГЛОНАСС. Система использует изображение местности, подготовленные карты и бортовые датчики, объединяя планирование маршрута, контроль полёта и разбор результатов.
АУРИГА НАВИС предназначена для автономной навигации беспилотников там, где GPS и ГЛОНАСС недоступны или выдают недостоверные координаты. Комплекс определяет положение по изображению местности, подготовленной картографической или маршрутной базе и бортовым датчикам. Бортовая часть и наземное рабочее место используют общие данные задания: от подготовки маршрута до анализа результатов после посадки.
Что решает НАВИС
Для доставки грузов и регулярной инспекции инфраструктуры важно знать, где находится аппарат относительно подготовленного маршрута. НАВИС разрабатывается как независимый от спутникового сигнала источник положения. Машинное зрение и нейросетевое сопоставление связывают изображение под аппаратом с опорной базой, а визуальная одометрия отслеживает движение между последовательными привязками к местности.
Комплекс ориентирован на мультироторные беспилотники, аппараты самолётного типа и платформы с вертикальным взлётом и посадкой. Состав оборудования определяется задачей: высотой и скоростью полёта, условиями съёмки, полезной нагрузкой и особенностями полётного контроллера. АУРИГА предлагает адаптацию НАВИС к носителю заказчика или применение комплекса на собственной беспилотной платформе.
Основные параметры и статус
| Параметр | АУРИГА НАВИС |
|---|---|
| Статус проекта | Финальное тестирование |
| Спутниковый сигнал в полёте | Не требуется навигационной архитектуре |
| Точность определения положения | Целевой показатель — 2 м |
| Дальность навигации | Определяется возможностями выбранного носителя |
| Опорные данные | Спутниковые карты, заранее отснятые маршруты или их сочетание |
| Работа в поле | Офлайн после подготовки и загрузки данных |
| Состав решения | Бортовая навигация и наземное рабочее место |
Точность 2 м — целевой показатель, а не подтверждённая характеристика для любых условий. Программу проверки согласуют для конкретного носителя и маршрута. Запас энергии, продолжительность полёта и полезная нагрузка ограничивают дальность аппарата; навигационная архитектура сама по себе не задаёт универсальную дальность комплекса.
Как определяется положение
Камера наблюдает поверхность под беспилотником. Алгоритмы находят различимые элементы местности и сопоставляют их с заранее подготовленными изображениями. Повторные привязки к опорной базе корректируют накопленную ошибку. Визуальная одометрия связывает последовательные кадры, чтобы отслеживать движение аппарата между такими привязками и сохранять связность навигационного решения.
Изображение дополняется инерциальными данными и измерениями высоты. Совместная обработка учитывает ориентацию аппарата, движение и масштаб наблюдаемой поверхности. Поэтому бортовой комплект включает вычислитель, откалиброванную навигационную камеру и необходимые датчики. Конфигурация зависит от условий, в которых камера должна наблюдать землю и получать пригодные для сопоставления кадры.
Спутниковая карта в НАВИС служит сохранённой базой изображений. Использование такой карты не равнозначно приёму спутникового навигационного сигнала: данные загружаются до вылета, а во время полёта сравниваются с изображением камеры. Карты и опорные записи необходимо подготовить для нужной территории; офлайн-режим не отменяет этот этап работы оператора.
Три способа подготовки навигации
По спутниковым картам. Подходит для новых направлений, где предварительная запись маршрута неудобна или невозможна. Оператор готовит картографическую базу для территории полёта и загружает необходимые данные заранее. Система использует эту базу как опору для сопоставления местности. При выборе такого сценария важно учитывать качество и актуальность доступных изображений.
По заранее отснятому маршруту. Предназначено для повторяющихся задач: регулярной доставки, инспекции технологического коридора или облёта знакомой территории. Опорная запись содержит ориентиры именно нужного маршрута. Подготовка такой базы является частью организации эксплуатации; набор записей выбирается под направления, на которых заказчик планирует использовать аппарат.
По сочетанию карт и маршрутной базы. Предусмотрено для задания, в котором одни участки уже знакомы, а другие проходят по новой территории. Подход позволяет использовать доступные опорные данные разных типов в рамках одной архитектуры. Конкретный способ подготовки выбирают после обсуждения маршрута и условий съёмки с заказчиком.
Наземное рабочее место оператора
До вылета оператор планирует маршрут, готовит карты и проверяет наличие необходимых навигационных ресурсов. На этом этапе важно связать задачу с возможностями носителя: определить территорию работы, условия наблюдения поверхности и состав загружаемых данных. Бортовая и наземная части используют общую информацию задания, чтобы подготовка и дальнейший анализ относились к одному маршруту.
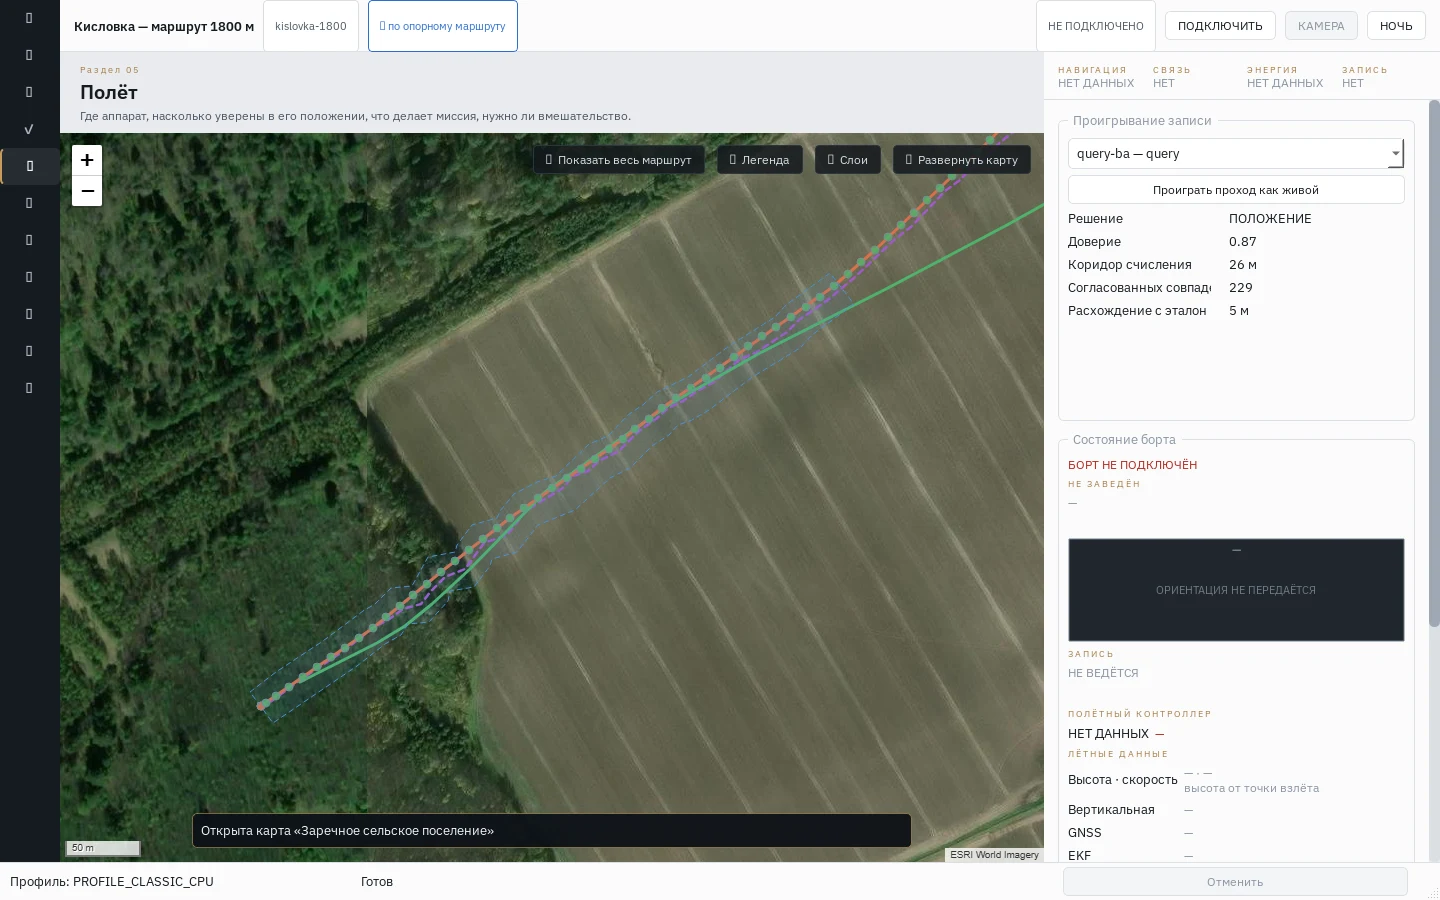
Во время полёта система определяет положение и контролирует качество навигационного решения. Оператору доступны состояние борта и навигации, а данные записываются для последующего разбора. Организация радиоканала контроля — отдельная часть интеграции комплекса с беспилотником. Офлайн-навигация означает отсутствие необходимости получать карты из интернета во время задания; требования к связи рассматривают отдельно.
После посадки оператор может просмотреть траекторию, изображения и показания датчиков, разобрать работу навигации и подготовить следующее задание. Сохранённые данные дают основу для обсуждения результата демонстрации: можно оценивать работу на конкретных участках маршрута, сопоставлять наблюдения и уточнять условия следующей проверки комплекса.
Оценка достоверности и условия применения
В архитектуру НАВИС заложена оценка достоверности положения. Система учитывает качество изображения, актуальность показаний датчиков, результаты сопоставления с местностью и накопленную неопределённость. Координаты рассматриваются вместе с состоянием навигации: оператору важно понимать, насколько надёжно определено положение, особенно при изменении условий наблюдения поверхности или качества опорной базы.
Для визуальной навигации нужны различимые ориентиры и пригодные изображения местности. Качество карты или маршрутной записи, высота, скорость и условия съёмки влияют на выбор конфигурации. Поэтому характеристики обсуждаются применительно к заданному сценарию, а программа демонстрации должна учитывать территорию и носитель заказчика. Это позволяет оценивать комплекс по фактической задаче эксплуатации.
Сценарии заказчика
Доставка грузов: маршруты между производственными площадками, складами, месторождениями и удалёнными объектами. Инспекция инфраструктуры: регулярные облёты трубопроводов, линий электропередачи, железных дорог и технологических коридоров. Мониторинг территорий: обследование карьеров, предприятий и строительных площадок. Поиск и аварийные работы: осмотр территории и доставка оснащения в районах с нарушенной навигационной инфраструктурой.
Для этих задач НАВИС может интегрироваться с носителем заказчика или с универсальной платформой АУРИГА. Навигация, полезная нагрузка и канал связи рассматриваются как части единого комплекса. Решения для передачи данных и mesh-связи подбираются с учётом организации контроля полёта и обмена информацией с наземным рабочим местом.
Как обсудить интеграцию и демонстрацию
Сообщите тип аппарата, полётный контроллер, маршрут, полезную нагрузку и задачу. Отдельно опишите ожидаемые высоты, скорости и условия съёмки. На этой основе АУРИГА предложит конфигурацию бортового комплекта, способ подготовки опорных данных и программу демонстрации. Результаты проверки будут относиться к согласованному носителю и сценарию, что поможет определить дальнейшие шаги интеграции.
Подробнее о принципах и ответах на вопросы — в статье об автономной навигации АУРИГА НАВИС. Для задач, где нужно сохранить именно спутниковую навигацию, рассмотрите материал об антипомеховых GNSS-комплексах. Свяжитесь с АУРИГОЙ, чтобы обсудить свой беспилотник и подготовить техническую демонстрацию НАВИС.
Навигация без GPS и ГЛОНАСС
Положение определяется по местности и бортовым датчикам; карты и опорные данные готовятся перед вылетом.
Единый цикл работы
Планирование, подготовка карт, контроль навигации и разбор сохранённых данных в одной системе.
Адаптация к носителю
Конфигурация комплекса и программа демонстрации подбираются под аппарат, маршрут и задачу заказчика.
Материалы по проекту
Смотрите также
Обсудим применение под вашу задачу
Расскажем подробнее о проекте и возможностях адаптации под конкретный сценарий.
Связаться с нами