
АУРИГА НАВИС — аппаратно-программный комплекс для полётов там, где спутниковая навигация недоступна, подавляется или выдаёт недостоверные координаты. Его назначение — дать беспилотнику независимый источник положения для доставки грузов, инспекции инфраструктуры и работы над удалёнными территориями.
В основе НАВИС — машинное зрение, нейросетевое сопоставление изображений и визуальная одометрия: определение движения по последовательности кадров. Навигационная архитектура опирается на изображение местности, карты и бортовые датчики. Приём спутникового сигнала ей не требуется.
НАВИС объединяет весь цикл работы: от планирования маршрута и подготовки карт до контроля полёта и разбора результатов после посадки.
Основные возможности
| Что важно заказчику | АУРИГА НАВИС |
|---|---|
| Точность определения положения | Целевой показатель — 2 м |
| Дальность навигации | Определяется дальностью полёта выбранного аппарата |
| Типы носителей | Мультироторные БПЛА, аппараты самолётного типа и с вертикальным взлётом и посадкой |
| Навигационная основа | Спутниковые карты, заранее отснятые маршруты и их сочетание |
| Работа в поле | Офлайн: карты и необходимые данные загружаются перед вылетом |
| Комплект решения | Бортовая навигация и наземное рабочее место оператора |
Навигация по местности
Камера наблюдает землю под аппаратом. Нейросетевые алгоритмы находят характерные элементы местности и сопоставляют их с картографической или маршрутной базой. Визуальная одометрия отслеживает движение между привязками, а повторное определение положения по местности корректирует накопленную ошибку.
Изображение дополняют инерциальные данные и измерения высоты. Совместная обработка позволяет учитывать движение аппарата, его ориентацию и масштаб наблюдаемой поверхности.
В архитектуре предусмотрены три сценария навигации:
- По спутниковым картам. Для новых направлений, когда предварительный облёт маршрута неудобен или невозможен. Карты служат заранее подготовленной базой изображений; связь со спутниками во время полёта не нужна.
- По отснятому маршруту. Для регулярной доставки и повторяющихся инспекций. Опорная запись содержит характерные ориентиры именно того коридора, по которому работает аппарат.
- По сочетанию карт и маршрутной базы. Для задач, в которых часть территории уже знакома, а часть маршрута проходит по новым участкам.
Такая архитектура позволяет выбирать способ подготовки под задачу заказчика. Дальность навигации определяется возможностями носителя: запасом энергии, продолжительностью полёта и полезной нагрузкой.
Полный цикл в одной системе
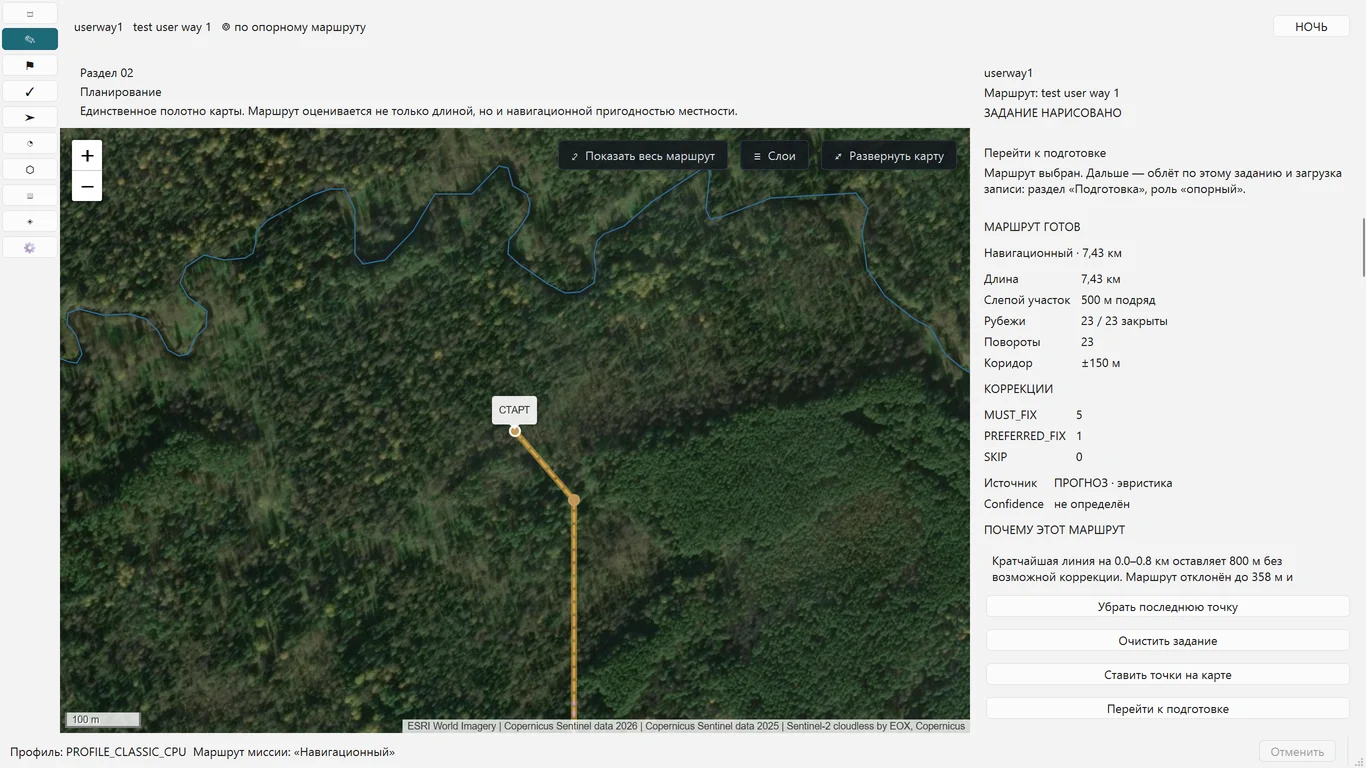
Бортовая часть и наземное программное обеспечение используют общие данные маршрута и записи полёта. Оператор работает с одной системой на всех этапах задания.
До вылета — планирование маршрута, подготовка карт и данных местности, проверка навигационных ресурсов и состояния оборудования.
Во время полёта — определение положения, контроль качества навигационного решения, отображение состояния борта и запись данных.
После посадки — просмотр траектории, изображений и показаний датчиков, разбор работы навигации и подготовка следующего задания.
Для заказчика это означает единый процесс подготовки и эксплуатации, а также возможность разобраться в каждом полёте по сохранённым данным.
Координаты с оценкой достоверности
В автономной навигации важно понимать, насколько надёжно определено положение аппарата. Поэтому оценка достоверности заложена в архитектуру НАВИС вместе с расчётом координат.
Система учитывает качество изображения, актуальность показаний датчиков, результаты сопоставления с местностью и накопленную неопределённость. Оператору доступны положение аппарата и состояние навигации. Это даёт основу для принятия решений при изменении условий полёта.
Задачи заказчика
Доставка грузов. Перевозка между производственными площадками, складами, месторождениями и удалёнными объектами на маршрутах с нестабильной спутниковой навигацией.
Инспекция линейной инфраструктуры. Регулярные облёты трубопроводов, линий электропередачи, железных дорог и технологических коридоров.
Мониторинг промышленных территорий. Обследование карьеров, строительных площадок, крупных предприятий и труднодоступных участков.
Поиск и аварийные работы. Осмотр территории, поиск людей и доставка необходимого оснащения в районах с нарушенной навигационной инфраструктурой.
Состав комплекса подбирается под маршрут, высоту, скорость и условия съёмки. Для визуальной навигации важны различимые ориентиры на поверхности и качество доступных карт или опорных записей.
Интеграция в ваш беспилотник
АУРИГА адаптирует НАВИС к носителю и полётному контроллеру заказчика. Модульная архитектура позволяет выбрать конфигурацию для оснащения существующего парка беспилотников или создания комплекса на базе платформы АУРИГА.
Бортовой комплект объединяет вычислитель, откалиброванную навигационную камеру и необходимые датчики. Наземное рабочее место обеспечивает подготовку задания, контроль состояния и разбор результатов. Конфигурация определяется требуемой дальностью, полезной нагрузкой и особенностями носителя.
Вопросы об автономной навигации НАВИС
Нужен ли интернет во время полёта?
НАВИС предусматривает работу офлайн: карты и опорные данные загружаются до вылета. Для определения положения используется изображение местности и бортовые датчики. Организация связи с оператором — отдельная задача интеграции; отсутствие потребности в интернете для навигации не означает, что канал контроля полёта можно не учитывать.
Чем спутниковая карта отличается от спутниковой навигации?
Спутниковая карта — заранее сохранённое изображение территории. GPS и ГЛОНАСС определяют координаты по сигналам навигационных спутников. НАВИС сопоставляет наблюдаемую местность с подготовленной базой изображений, поэтому использование спутниковой карты не требует приёма GPS или ГЛОНАСС во время полёта.
Является ли точность 2 м подтверждённой характеристикой?
В проекте НАВИС 2 м — целевой показатель точности определения положения. Результат для конкретного носителя и маршрута необходимо проверять в согласованной программе демонстрации и испытаний с учётом высоты, скорости, качества съёмки и опорных данных. Целевое значение не следует считать гарантией для любых условий.
Как начать интеграцию?
Опишите носитель, полётный контроллер, маршрут, условия съёмки и задачу. На странице проекта АУРИГА НАВИС приведены состав комплекса и порядок подготовки демонстрации. Смежные материалы: защищённая спутниковая навигация и помехоустойчивая mesh-связь.
Обсудим вашу задачу
Сообщите, какой аппарат вы используете, где проходит маршрут и что необходимо выполнить. Мы предложим конфигурацию НАВИС, подходящий способ навигации и программу демонстрации на вашем сценарии.
Обсудить интеграцию или заказать техническую демонстрацию — связаться с АУРИГОЙ.